1. 행렬(Matrix)의 정의
인공지능 및 기계 학습에서 행렬(matrix)은 데이터를 처리하고 표현하는 중요한 도구입니다. 행렬은 수를 직사각형 형태로 배열한 것으로, 데이터를 수학적으로 다루기 위해 필수적입니다. 행렬을 사용하면 대규모 데이터를 효율적으로 관리하고 계산할 수 있습니다.
예시:
우리가 이미 익숙한 데이터 테이블을 생각해봅시다.
학생들의 수학 및 영어 성적을 나타내는 데이터가 있다고 가정할 때, 이를 행렬로 표현할 수 있습니다.
A=[908578928876]A = \begin{bmatrix} 90 & 85 \ 78 & 92 \ 88 & 76 \end{bmatrix}A=⎣⎢⎡907888859276⎦⎥⎤
여기서 행은 학생, 열은 과목(수학과 영어)을 나타냅니다. 이처럼 행렬은 2차원 데이터를 매우 간단하게 표현할 수 있습니다.
행렬을 다룰 때 중요한 개념으로 행렬의 곱셈, 역행렬, 전치 행렬 등이 있으며, 이는 인공지능 모델을 구현할 때 필수적인 기초 연산입니다.
1.1. 행렬의 곱셈(Matrix Multiplication)
행렬의 곱셈은 두 행렬을 곱하는 연산입니다. 두 행렬을 곱하려면 첫 번째 행렬의 열의 개수가 두 번째 행렬의 행의 개수와 같아야 합니다. 곱셈 결과로 나온 행렬의 iii-번째 행과 jjj-번째 열의 값은 첫 번째 행렬의 iii-번째 행과 두 번째 행렬의 jjj-번째 열에 있는 원소들의 곱을 모두 더한 값입니다.
예시:
A=[1234],B=[5678]A = \begin{bmatrix} 1 & 2 \ 3 & 4 \end{bmatrix}, \quad B = \begin{bmatrix} 5 & 6 \ 7 & 8 \end{bmatrix}A=[1324],B=[5768]
두 행렬을 곱하면,
AB=[(1×5)+(2×7)(1×6)+(2×8)(3×5)+(4×7)(3×6)+(4×8)]=[19224350]AB = \begin{bmatrix} (1 \times 5) + (2 \times 7) & (1 \times 6) + (2 \times 8) \ (3 \times 5) + (4 \times 7) & (3 \times 6) + (4 \times 8) \end{bmatrix} = \begin{bmatrix} 19 & 22 \ 43 & 50 \end{bmatrix}AB=[(1×5)+(2×7)(3×5)+(4×7)(1×6)+(2×8)(3×6)+(4×8)]=[19432250]
1.2. 역행렬(Inverse Matrix)
역행렬은 어떤 행렬을 곱했을 때 결과가 단위행렬(identity matrix)이 되는 행렬을 의미합니다. 행렬 AAA에 대해 역행렬을 A−1A^{-1}A−1라고 표기하며, 다음 관계식을 만족합니다.
AA−1=A−1A=IA A^{-1} = A^{-1} A = IAA−1=A−1A=I
단, 모든 행렬에 역행렬이 존재하는 것은 아니며, 행렬식(determinant)이 0이 아닌 경우에만 역행렬이 존재합니다.
예시:
행렬 A=[1234]A = \begin{bmatrix} 1 & 2 \ 3 & 4 \end{bmatrix}A=[1324]의 역행렬은,
A−1=1(1×4−2×3)[4−2−31]=[−211.5−0.5]A^{-1} = \frac{1}{(1 \times 4 - 2 \times 3)} \begin{bmatrix} 4 & -2 \ -3 & 1 \end{bmatrix} = \begin{bmatrix} -2 & 1 \ 1.5 & -0.5 \end{bmatrix}A−1=(1×4−2×3)1[4−3−21]=[−21.51−0.5]
1.3. 전치 행렬(Transpose Matrix)
전치 행렬은 원래 행렬의 행과 열을 서로 바꾼 행렬입니다. 행렬 AAA의 전치 행렬은 ATA^TAT로 표기하며, AAA의 첫 번째 행이 ATA^TAT의 첫 번째 열이 되고, 두 번째 행이 두 번째 열이 되는 방식입니다.
예시:
행렬 A=[1234]A = \begin{bmatrix} 1 & 2 \ 3 & 4 \end{bmatrix}A=[1324]의 전치 행렬은,
AT=[1324]A^T = \begin{bmatrix} 1 & 3 \ 2 & 4 \end{bmatrix}AT=[1234]
2. 고윳값(Eigenvalue)과 고유벡터(Eigenvector)란?
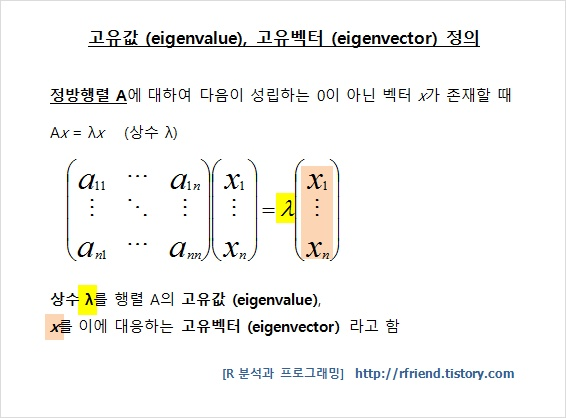
출처 : https://rfriend.tistory.com/181
고유벡터(Eigenvector)의 정의
고유벡터는 행렬이 특정 벡터에 작용할 때, 그 벡터의 방향은 변하지 않고 크기만 변화하는 특별한 벡터입니다. 이는 데이터를 분석하고, 차원을 축소하거나, 이미지 처리를 할 때 매우 유용하게 사용됩니다.
-
고유벡터(Eigenvector)의 크기(length, size)는 정해져 있지 않습니다. 즉, 고유벡터는 방향만을 나타내며, 크기는 그 값에 영향을 미치지 않습니다. 실제로 고유벡터의 크기는 자유롭게 스칼라 배를 해도 여전히 같은 고유벡터로 간주됩니다.
- 예를 들어, 고유벡터가 v=[12]\mathbf{v} = \begin{bmatrix} 1 \ 2 \end{bmatrix}v=[12]라면, 2v=[24]2\mathbf{v} = \begin{bmatrix} 2 \ 4 \end{bmatrix}2v=[24]도 동일한 방향을 가지므로 같은 고유벡터로 취급됩니다.
-
실제로 고유벡터를 다룰 때는 주로 단위 벡터(normalized vector)로 변환하여, 벡터의 크기를 1로 맞춰 사용하는 경우가 많습니다. 이를 통해 계산의 일관성을 유지하고 해석을 용이하게 합니다.
고윳값(Eigenvalue)의 정의
고윳값은 행렬이 고유벡터에 작용할 때 벡터의 크기를 얼마나 변화시키는지를 나타냅니다. 이 값은 벡터의 방향을 유지한 상태에서 크기만 변화시키는 비율을 의미합니다.
예시로 이해해봅시다:
- 행렬 A=[2003]A = \begin{bmatrix} 2 & 0 \ 0 & 3 \end{bmatrix}A=[2003]에 벡터 v=[10]\mathbf{v} = \begin{bmatrix} 1 \ 0 \end{bmatrix}v=[10]를 곱해봅시다.
Av=[2003][10]=[20]A \mathbf{v} = \begin{bmatrix} 2 & 0 \ 0 & 3 \end{bmatrix} \begin{bmatrix} 1 \ 0 \end{bmatrix} = \begin{bmatrix} 2 \ 0 \end{bmatrix}Av=[2003][10]=[20]
-
이 결과를 보면, 벡터의 방향은 변하지 않았고 크기만 두 배로 커졌습니다.
- 이때 고유벡터는 v=[10]\mathbf{v} = \begin{bmatrix} 1 \ 0 \end{bmatrix}v=[10]이고, 고윳값은 2입니다.
고윳값을 구하는 방법
행렬의 고윳값은 다음과 같은 특성 방정식을 통해 구할 수 있습니다:
Av=λvA \mathbf{v} = \lambda \mathbf{v}Av=λv
이를 변형하면,
(A−λI)v=0(A - \lambda I) \mathbf{v} = 0(A−λI)v=0
- 여기서 III는 단위행렬입니다.
이 방정식에서 행렬 (A−λI)(A - \lambda I)(A−λI)의 행렬식(determinant)을 0으로 두고 고윳값을 구할 수 있습니다.
예시로 고윳값을 구해봅시다:
- 행렬 A=[4123]A = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix}A=[4213]의 고윳값을 구해보겠습니다.
특성 방정식을 세우면:
det(A−λI)=det[4−λ123−λ]=(4−λ)(3−λ)−2=0\det(A - \lambda I) = \det\begin{bmatrix} 4-\lambda & 1 \ 2 & 3-\lambda \end{bmatrix} = (4-\lambda)(3-\lambda) - 2 = 0det(A−λI)=det[4−λ213−λ]=(4−λ)(3−λ)−2=0
이를 풀면, 두 개의 고윳값 λ1=5\lambda_1 = 5λ1=5, λ2=2\lambda_2 = 2λ2=2를 구할 수 있습니다.
고윳값을 구했다면, 이제 고유벡터(eigenvector)를 구할 차례입니다. 고유벡터는 주어진 고윳값에 대응하는 벡터로, 아래의 과정을 통해 구할 수 있습니다.
고유벡터를 구하는 방법
고유벡터는 행렬 방정식을 통해서 구할 수 있습니다.
-
먼저, 고윳값 λ\lambdaλ에 대해 행렬 방정식 (A−λI)v=0(A - \lambda I) \mathbf{v} = 0(A−λI)v=0을 사용합니다.
- AAA는 원래의 행렬
- λ\lambdaλ는 고윳값
- III는 단위 행렬
- v\mathbf{v}v는 구하려는 고유벡터
-
방정식 (A−λI)v=0(A - \lambda I) \mathbf{v} = 0(A−λI)v=0을 풀어서 고유벡터 v\mathbf{v}v를 구합니다.
예시
우리가 구한 고윳값을 사용하는 행렬 AAA는 다음과 같습니다.
A=[4123]A = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix}A=[4213]
- 참고로 도출한 고윳값은 λ1=5\lambda_1 = 5λ1=5, λ2=2\lambda_2 = 2λ2=2입니다.
1. 첫 번째 고윳값 λ1=5\lambda_1 = 5λ1=5에 대한 고유벡터 구하기
- 행렬 AAA에서 첫 번째 고윳값 λ1=5\lambda_1 = 5λ1=5를 대입하여 A−5IA - 5IA−5I를 계산합니다.
A−5I=[4123]−5[1001]=[4−5123−5]=[−112−2]A - 5I = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix} - 5 \begin{bmatrix} 1 & 0 \ 0 & 1 \end{bmatrix} = \begin{bmatrix} 4-5 & 1 \ 2 & 3-5 \end{bmatrix} = \begin{bmatrix} -1 & 1 \ 2 & -2 \end{bmatrix}A−5I=[4213]−5[1001]=[4−5213−5]=[−121−2]
- 이제 행렬 방정식 (A−5I)v=0(A - 5I) \mathbf{v} = 0(A−5I)v=0을 풀어야 합니다.
[−112−2][v1v2]=[00]\begin{bmatrix} -1 & 1 \ 2 & -2 \end{bmatrix} \begin{bmatrix} v_1 \ v_2 \end{bmatrix} = \begin{bmatrix} 0 \ 0 \end{bmatrix}[−121−2][v1v2]=[00]
- 이 행렬 방정식을 풀면, 다음과 같은 연립 방정식을 얻습니다:
−1⋅v1+1⋅v2=0⇒v1=v2-1 \cdot v_1 + 1 \cdot v_2 = 0 \quad \Rightarrow \quad v_1 = v_2−1⋅v1+1⋅v2=0⇒v1=v2
- 즉, 첫 번째 고유벡터는 v1=v2v_1 = v_2v1=v2이므로, 첫 번째 고유벡터는 다음과 같은 형태가 됩니다:
v1=[11]\mathbf{v}_1 = \begin{bmatrix} 1 \ 1 \end{bmatrix}v1=[11]
2. 두 번째 고윳값 λ2=2\lambda_2 = 2λ2=2에 대한 고유벡터 구하기
- 두 번째 고윳값 λ2=2\lambda_2 = 2λ2=2를 대입하여 A−2IA - 2IA−2I를 계산합니다.
A−2I=[4123]−2[1001]=[4−2123−2]=[2121]A - 2I = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix} - 2 \begin{bmatrix} 1 & 0 \ 0 & 1 \end{bmatrix} = \begin{bmatrix} 4-2 & 1 \ 2 & 3-2 \end{bmatrix} = \begin{bmatrix} 2 & 1 \ 2 & 1 \end{bmatrix}A−2I=[4213]−2[1001]=[4−2213−2]=[2211]
- 이제 행렬 방정식 (A−2I)v=0(A - 2I) \mathbf{v} = 0(A−2I)v=0을 풀어야 합니다.
[2121][v1v2]=[00]\begin{bmatrix} 2 & 1 \ 2 & 1 \end{bmatrix} \begin{bmatrix} v_1 \ v_2 \end{bmatrix} = \begin{bmatrix} 0 \ 0 \end{bmatrix}[2211][v1v2]=[00]
- 이 행렬 방정식을 풀면, 다음과 같은 연립 방정식을 얻습니다:
2v1+v2=0⇒v2=−2v12v_1 + v_2 = 0 \quad \Rightarrow \quad v_2 = -2v_12v1+v2=0⇒v2=−2v1
- 따라서 두 번째 고유벡터는 v2=−2v1v_2 = -2v_1v2=−2v1이므로, 두 번째 고유벡터는 다음과 같은 형태가 됩니다:
v2=[1−2]\mathbf{v}_2 = \begin{bmatrix} 1 \ -2 \end{bmatrix}v2=[1−2]
(참고) 아래 사이트에서도 쉽게 행렬 연산 및 고유값 계산하실 수 있습니다!
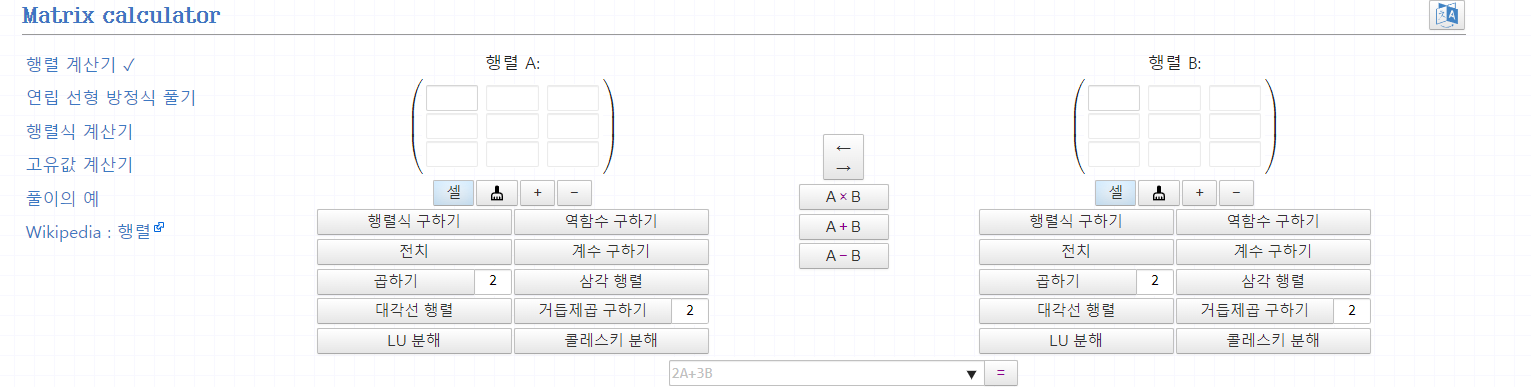
3. 기저(Basis)란?
기저(Basis)는 벡터 공간을 구성하는 기본적인 벡터들의 집합을 의미합니다. 벡터 공간에 있는 모든 벡터는 이 기저 벡터들의 선형 결합(즉, 적절한 배수로 더한 것)으로 표현될 수 있습니다. 기저는 공간의 구조를 결정하는 중요한 개념이며, 기저 벡터들은 선형 독립(linearly independent)이어야 합니다.
기저의 조건:
- 선형 독립성: 기저를 구성하는 벡터들은 서로 선형 결합으로 표현될 수 없어야 합니다. 즉, 하나의 기저 벡터는 다른 기저 벡터들의 조합으로 만들어지지 않습니다.
- 벡터 공간의 생성(Span): 기저 벡터들을 선형 결합하여 해당 벡터 공간의 모든 벡터를 표현할 수 있어야 합니다.
예시로 이해해봅시다:
- 2차원 평면에서 가장 기본적인 기저는 e1=[10]\mathbf{e}_1 = \begin{bmatrix} 1 \ 0 \end{bmatrix}e1=[10]와 e2=[01]\mathbf{e}_2 = \begin{bmatrix} 0 \ 1 \end{bmatrix}e2=[01]입니다.
- 이 두 벡터는 2차원 공간에서 선형 독립적이고, 이 두 벡터를 적절히 조합하면 2차원 공간의 모든 벡터를 만들 수 있습니다.
v=ae1+be2=a[10]+b[01]=[ab]\mathbf{v} = a\mathbf{e}_1 + b\mathbf{e}_2 = a\begin{bmatrix} 1 \ 0 \end{bmatrix} + b\begin{bmatrix} 0 \ 1 \end{bmatrix} = \begin{bmatrix} a \ b \end{bmatrix}v=ae1+be2=a[10]+b[01]=[ab]
즉, e1\mathbf{e}_1e1과 e2\mathbf{e}_2e2는 2차원 벡터 공간의 표준 기저(Standard Basis)입니다.
기저의 중요성:
기저는 차원 축소, 고유값 분해, 데이터 변환 등의 다양한 분야에서 중요한 역할을 합니다.
- 예를 들어, 고유벡터(Eigenvector)는 특정 행렬에서의 고유한 변환 성질을 반영하는 새로운 기저로 사용할 수 있습니다. 이처럼 기저는 우리가 공간을 이해하고 변환하는 데 기본적인 틀을 제공해줍니다.
4. 대각화(Diagonalization)
대각화는 행렬을 그 행렬의 고유벡터(eigenvector)로 구성된 새로운 기저(basis)에서 표현하여, 대각행렬(diagonal matrix)로 변환하는 과정입니다.
- 대각행렬은 매우 간단한 형태로, 대각선 상에 고윳값들이 배치되고 나머지 원소는 모두 0인 행렬입니다.
- 이 변환은 행렬의 특성을 더 명확하게 드러내고, 계산을 효율적으로 할 수 있게 해주는 중요한 기법입니다.
대각화를 수학적으로 표현하면 다음과 같습니다:
A=PDP−1A = PDP^{-1}A=PDP−1
여기서,
- AAA는 대각화하려는 원래의 행렬입니다.
- PPP는 행렬 AAA의 고유벡터들로 구성된 행렬입니다. PPP의 각 열은 고유벡터로 이루어져 있습니다.
- DDD는 행렬 AAA의 고윳값들이 대각선에 배열된 대각행렬입니다.
- P−1P^{-1}P−1는 행렬 PPP의 역행렬입니다.
이 관계식은 행렬 AAA가 고유벡터들로 구성된 새로운 기저에서 대각행렬로 표현될 수 있음을 나타냅니다. 즉, 고유벡터들을 기준으로 원래의 행렬을 변환하면, 단순한 대각행렬로 바뀌어 더 직관적으로 해석할 수 있습니다.
- 대각화를 직관적으로 설명하면, 복잡한 변환을 단순한 형태로 바꾸는 과정입니다.
예를 들어, 행렬 AAA는 원래 벡터에 복잡한 방식으로 작용하여 방향과 크기를 변화시킬 수 있습니다. 하지만 이 행렬을 고유벡터들의 기저로 변환하면, 행렬 AAA는 대각행렬로 바뀌어 고유벡터 방향으로만 크기를 조정하게 됩니다.
- 즉, 대각행렬은 각 고유벡터의 방향을 유지하면서 크기만을 변화시키는 변환을 의미합니다.
-
그 외에도 아래와 같은 장점들이 존재합니다:
-
계산의 단순화: 대각행렬은 대각선에 위치한 요소들 외에는 모두 0이기 때문에 행렬의 여러 연산, 특히 거듭제곱 같은 복잡한 계산이 매우 간단해집니다.
An=PDnP−1(∵PP−1=I)A^n = PD^nP^{-1} (∵ PP^{-1}=I)An=PDnP−1(∵PP−1=I)
여기서 DnD^nDn은 대각행렬의 대각선 요소들만 각각 거듭제곱하면 됩니다.
-
행렬의 내재된 성질 파악: 행렬을 대각화하면, 고유벡터와 고윳값을 통해 행렬이 데이터에 미치는 변환 효과를 더 직관적으로 파악할 수 있습니다. 이는 차원 축소, 데이터 분석에서 중요한 역할을 합니다.
-
예시로 대각화를 해봅시다. 행렬 A=[4123]A = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix}A=[4213]가 주어졌다고 가정합시다.
-
이 행렬의 고윳값과 고유벡터를 구하면:
- 고윳값: λ1=5,λ2=2\lambda_1 = 5, \lambda_2 = 2λ1=5,λ2=2
- 고유벡터: v1=[12],v2=[−11]\mathbf{v}_1 = \begin{bmatrix} 1 \ 2 \end{bmatrix}, \mathbf{v}_2 = \begin{bmatrix} -1 \ 1 \end{bmatrix}v1=[12],v2=[−11]
-
이 고유벡터들로 구성된 행렬 PPP는:
P=[1−121]P = \begin{bmatrix} 1 & -1 \ 2 & 1 \end{bmatrix}P=[12−11]
- 참고로 PPP의 Inverse(역함수)는:
P−1=[1/31/3−2/31/3]P^{-1} = \begin{bmatrix} 1/3 & 1/3 \ -2/3 & 1/3 \end{bmatrix}P−1=[1/3−2/31/31/3]
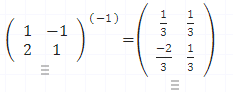
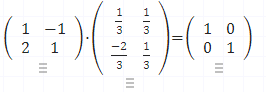
- 그리고 고윳값을 대각선에 배치한 대각행렬 DDD는:
D=[5002]D = \begin{bmatrix} 5 & 0 \ 0 & 2 \end{bmatrix}D=[5002]
- 이제 대각화된 형태로 표현하면, 다음과 같은 관계식을 얻습니다.
A=PDP−1A = PDP^{-1}A=PDP−1
A=[1−121][5002][1/31/3−2/31/3]A = \begin{bmatrix} 1 & -1 \ 2 & 1 \end{bmatrix} \begin{bmatrix} 5 & 0 \ 0 & 2 \end{bmatrix}\begin{bmatrix} 1/3 & 1/3 \ -2/3 & 1/3 \end{bmatrix}A=[12−11][5002][1/3−2/31/31/3]
✔️ 대각행렬을 포함한 계산은 아래 특징들 덕분에 일반적인 행렬 곱셈보다 훨씬 간단하고 빠르게 수행할 수 있습니다.
⭐ (추가) 대각행렬 간의 곱셈
-
대각 성분만의 곱셈: 두 대각행렬을 곱할 때는 각 대각 성분끼리만 곱하면 됩니다.
예시:
(200030004)×(100050002)=(2000150008)\begin{pmatrix} 2 & 0 & 0 \ 0 & 3 & 0 \ 0 & 0 & 4 \end{pmatrix} \times \begin{pmatrix} 1 & 0 & 0 \ 0 & 5 & 0 \ 0 & 0 & 2 \end{pmatrix} = \begin{pmatrix} 2 & 0 & 0 \ 0 & 15 & 0 \ 0 & 0 & 8 \end{pmatrix}⎝⎜⎛200030004⎠⎟⎞×⎝⎜⎛100050002⎠⎟⎞=⎝⎜⎛2000150008⎠⎟⎞
-
교환법칙 성립: 대각행렬 간의 곱셈은 교환법칙이 성립합니다.
예시:
A=(2003),B=(4005)A = \begin{pmatrix} 2 & 0 \ 0 & 3 \end{pmatrix}, B = \begin{pmatrix} 4 & 0 \ 0 & 5 \end{pmatrix}A=(2003),B=(4005)
AB=(80015)=BAAB = \begin{pmatrix} 8 & 0 \ 0 & 15 \end{pmatrix} = BAAB=(80015)=BA
-
결과도 대각행렬: 두 대각행렬의 곱은 항상 대각행렬이 됩니다.
⭐ (추가) 대각행렬과 일반 행렬의 곱셈
-
행 또는 열 단위 곱셈:
- 대각행렬이 앞에 올 경우: 일반 행렬의 각 행에 대각행렬의 해당 대각 성분이 곱해집니다.
- 대각행렬이 뒤에 올 경우: 일반 행렬의 각 열에 대각행렬의 해당 대각 성분이 곱해집니다.
예시:
D=(200030004),A=(123456789)D = \begin{pmatrix} 2 & 0 & 0 \ 0 & 3 & 0 \ 0 & 0 & 4 \end{pmatrix}, A = \begin{pmatrix} 1 & 2 & 3 \ 4 & 5 & 6 \ 7 & 8 & 9 \end{pmatrix}D=⎝⎜⎛200030004⎠⎟⎞,A=⎝⎜⎛147258369⎠⎟⎞
DA=(246121518283236)DA = \begin{pmatrix} 2 & 4 & 6 \ 12 & 15 & 18 \ 28 & 32 & 36 \end{pmatrix}DA=⎝⎜⎛212284153261836⎠⎟⎞
AD=(261281524142436)AD = \begin{pmatrix} 2 & 6 & 12 \ 8 & 15 & 24 \ 14 & 24 & 36 \end{pmatrix}AD=⎝⎜⎛281461524122436⎠⎟⎞
⭐ (추가) 대각행렬의 거듭제곱
-
대각행렬의 k제곱 : 대각행렬의 k제곱은 각 대각 성분을 k제곱하는 것과 같습니다.
예시:
(200030004)3=(80002700064)\begin{pmatrix} 2 & 0 & 0 \ 0 & 3 & 0 \ 0 & 0 & 4 \end{pmatrix}^3 = \begin{pmatrix} 8 & 0 & 0 \ 0 & 27 & 0 \ 0 & 0 & 64 \end{pmatrix}⎝⎜⎛200030004⎠⎟⎞3=⎝⎜⎛80002700064⎠⎟⎞
5. 닮은 행렬(Similar Matrices)
행렬 AAA와 BBB가 닮았다는 것은 다음과 같은 관계식을 만족한다는 의미입니다:
A=PBP−1A = PBP^{-1}A=PBP−1
닮은 행렬은 동일한 고유 성질을 가지며, 같은 고윳값을 공유합니다.
- 따라서 닮은 행렬은
행렬식과대각합이 동일합니다.
💡 행렬식(Determinant): 행렬의 고윳값들의 곱과 동일합니다. 즉, 행렬의 모든 고윳값을 곱한 값이 그 행렬의 행렬식이 됩니다.
💡 대각합(Trace): 행렬의 고윳값들의 합과 동일합니다. 즉, 행렬의 모든 고윳값을 더한 값이 그 행렬의 대각합입니다.
예시:
- 행렬 A=[4123]A = \begin{bmatrix} 4 & 1 \ 2 & 3 \end{bmatrix}A=[4213]와 대각행렬 B=[5002]B = \begin{bmatrix} 5 & 0 \ 0 & 2 \end{bmatrix}B=[5002]는 닮은 행렬로, 동일한 고윳값을 가집니다.
6. 직교 대각화(Orthogonal Diagonalization)
직교 대각화(Orthogonal Diagonalization)는 대칭 행렬(symmetric matrix)을 직교 행렬(orthogonal matrix)을 사용하여 대각행렬(diagonal matrix)로 변환하는 과정입니다.
- 이 과정에서 사용되는 직교 행렬은 대칭 행렬의 고유벡터들로 이루어지며, 대각행렬의 대각선에는 그 행렬의 고윳값들이 위치하게 됩니다.
직교 대각화의 수학적 정의는 다음과 같습니다:
A=QDQTA = Q D Q^TA=QDQT
여기서,
- AAA: 대칭 행렬.
- QQQ: 직교 행렬로, 행렬 AAA의 고유벡터(eigenvector)들로 구성됩니다.
- DDD: 대각행렬로, 행렬 AAA의 고윳값(eigenvalue)들이 대각선에 위치합니다.
- QTQ^TQT: 행렬 QQQ의 전치 행렬, 직교 행렬의 특성상 Q−1=QTQ^{-1} = Q^TQ−1=QT입니다.
💡 대칭 행렬은 AT=AA^T = AAT=A를 만족하는 행렬로, 행렬의 전치 행렬이 원래의 행렬과 같은 구조입니다.
예를 들어, A=[2113]A = \begin{bmatrix} 2 & 1 \ 1 & 3 \end{bmatrix}A=[2113]와 같은 형태입니다.
- (예시 1) 2x2 대각 행렬: A=[2113],AT=[2113]A = \begin{bmatrix} 2 & 1 \ 1 & 3 \end{bmatrix}, A^T = \begin{bmatrix} 2 & 1 \ 1 & 3 \end{bmatrix}A=[2113],AT=[2113]
- (예시 2) 3x3 대각 행렬: B=[423251316],BT=[423251316]B = \begin{bmatrix} 4 & 2 & 3 \ 2 & 5 & 1 \ 3 & 1 & 6 \end{bmatrix}, B^{T} = \begin{bmatrix} 4 & 2 & 3 \ 2 & 5 & 1 \ 3 & 1 & 6 \end{bmatrix}B=⎣⎢⎡423251316⎦⎥⎤,BT=⎣⎢⎡423251316⎦⎥⎤
💡 직교 행렬은 전치 행렬이 역행렬과 같은 행렬로, QQT=QTQ=IQQ^T=Q^T Q = IQQT=QTQ=I를 만족합니다.
예를 들어, Q=[1212−1212]Q = \begin{bmatrix} \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \ -\frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}Q=[21−212121]와 같은 형태입니다.
(예시 1)
2x2 직교 행렬 Q=[1212−1212]Q = \begin{bmatrix} \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \ -\frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}Q=[21−212121]와 QT=[12−121212]Q^T = \begin{bmatrix} \frac{1}{\sqrt{2}} & -\frac{1}{\sqrt{2}} \ \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}QT=[2121−2121]에 대하여
- QTQQ^T QQTQ를 계산하면 단위행렬 III가 나오는 것을 확인할 수 있습니다.
직교 대각화의 특징
-
대칭 행렬만 직교 대각화 가능:
- 대칭 행렬은 항상 직교 대각화가 가능합니다. 즉, 모든 실수 대칭 행렬은 직교 행렬을 사용하여 대각화할 수 있습니다.
-
직교 행렬 사용:
- 직교 대각화에서는 고유벡터들로 이루어진 직교 행렬 QQQ를 사용합니다. 이 행렬은 열벡터들이 서로 직교하고, 각각의 길이가 1인 단위 벡터로 이루어져 있습니다.
-
대각행렬의 고윳값:
- 대각화된 행렬 DDD의 대각선에는 원래 행렬 AAA의 고윳값들이 배치됩니다.
-
고유벡터들의 직교성:
- 대칭 행렬의 고유벡터들은 서로 직교(orthogonal)합니다. 이는 직교 대각화가 가능하게 하는 중요한 성질입니다.
7. 특이값 분해 (SVD)
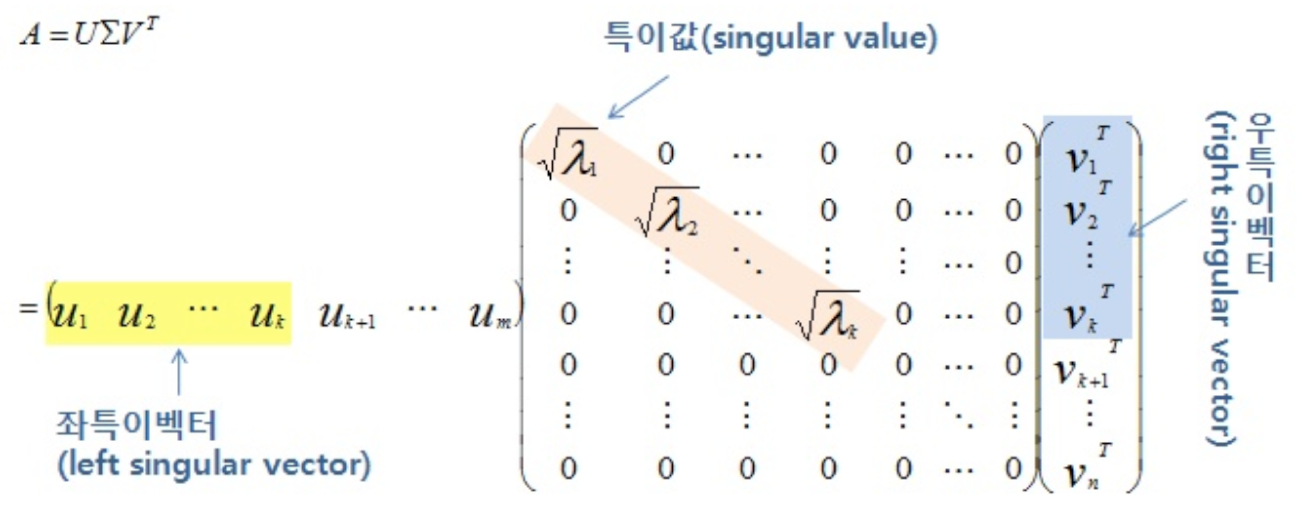
Singular Value Decomposition(SVD, 특이값 분해)는 행행렬을 세 개의 행렬(좌측 특이벡터, 특이값, 우측 특이벡터)의 곱으로 분해하는 강력한 방법입니다. 모든 행렬에 대해 SVD가 가능하다는 점에서 고유값 분해보다 더 일반적인 기법으로, 차원 축소, 추천 시스템, 이미지 압축 등 다양한 분야에 활용됩니다.
SVD는 다음과 같이 표현됩니다:
A=UΣVTA = U \Sigma V^TA=UΣVT
- UUU는 AAA의 열 벡터들의 직교 행렬로, 좌측 특이벡터(left singular vector)를 포함합니다.
- Σ\SigmaΣ는 대각행렬로, 대각선 요소가 행렬 AAA의 특이값(singular values)입니다.
- VTV^TVT는 AAA의 우측 특이벡터(right singular vector)로 이루어진 행렬입니다.
SVD 분해의 과정
-
행렬 ATAA^T AATA와 AATA A^TAAT 구하기
- SVD 분해를 하기 위해, 먼저 행렬 AAA의 전치 행렬(transpose)를 사용하여 ATAA^T AATA와 AATA A^TAAT를 계산합니다. 이 두 행렬은 각각 우측 특이벡터와 좌측 특이벡터를 구하는 데 사용됩니다.
- ATAA^T AATA는 n×nn \times nn×n 행렬로, 우측 특이벡터를 구할 때 사용됩니다.
- AATA A^TAAT는 m×mm \times mm×m 행렬로, 좌측 특이벡터를 구할 때 사용됩니다.
-
ATAA^T AATA와 AATA A^TAAT의 고유값 및 고유벡터 구하기
- ATAA^T AATA와 AATA A^TAAT의 고유값(eigenvalue)과 고유벡터(eigenvector)를 구합니다.
- 이 고유값들은 SVD에서 특이값으로 사용되며, 고유벡터는 특이벡터로 사용됩니다.
-
특이값(Singular Value) 구하기
- ATAA^T AATA와 AATA A^TAAT의 고유값의 제곱근을 구하면 특이값(singular value)이 됩니다. 이 특이값은 대각 행렬 Σ\SigmaΣ의 대각선에 위치하게 됩니다.
- 특이값은 비음수가 항상 보장되며, 행렬 AAA가 가진 선형 변환의 크기를 나타냅니다.
-
우측 특이벡터(Right Singular Vectors) 구하기
- ATAA^T AATA의 고유벡터들을 구하면, 이 고유벡터들은 SVD에서 우측 특이벡터가 됩니다. 이 고유벡터들을 모아서 직교 행렬 VVV를 만듭니다.
- 우측 특이벡터는 행렬 AAA의 출력 공간을 정의하는 벡터들입니다.
-
좌측 특이벡터(Left Singular Vectors) 구하기
- AATA A^TAAT의 고유벡터들을 구하면, 이 고유벡터들은 SVD에서 좌측 특이벡터가 됩니다. 이 고유벡터들을 모아서 직교 행렬 UUU를 만듭니다.
- 좌측 특이벡터는 행렬 AAA의 입력 공간을 정의하는 벡터들입니다.
-
A=UΣVTA = U \Sigma V^TA=UΣVT로 분해
- 최종적으로 AAA를 다음과 같이 세 행렬의 곱으로 분해할 수 있습니다:
A=UΣVTA = U \Sigma V^TA=UΣVT
- UUU: m×mm \times mm×m 직교 행렬로, 좌측 특이벡터들로 구성됩니다.
- Σ\SigmaΣ: m×nm \times nm×n 대각 행렬로, 특이값들이 대각선에 위치합니다.
- VTV^TVT: n×nn \times nn×n 직교 행렬의 전치 행렬로, 우측 특이벡터들로 구성됩니다.
SVD의 응용
- 차원 축소: PCA(Principal Component Analysis)와 밀접하게 연관된 SVD는 데이터의 주요 특징을 유지하면서 차원을 축소하는 데 사용됩니다.
- 추천 시스템: 넷플릭스 같은 서비스에서 SVD는 사용자 취향을 예측하는 데 중요한 역할을 합니다.
- 이미지 압축: 이미지를 표현하는 행렬을 SVD로 분해한 후, 일부 정보만 남겨두고 나머지를 버려 효율적인 압축이 가능합니다.
예시: 2x2 행렬의 SVD
행렬 A=[3223]A = \begin{bmatrix} 3 & 2 \ 2 & 3 \end{bmatrix}A=[3223]의 SVD를 계산해봅시다.
-
ATAA^T AATA 계산:
ATA=[3223]T[3223]=[13121213]A^T A = \begin{bmatrix} 3 & 2 \ 2 & 3 \end{bmatrix}^T \begin{bmatrix} 3 & 2 \ 2 & 3 \end{bmatrix} = \begin{bmatrix} 13 & 12 \ 12 & 13 \end{bmatrix}ATA=[3223]T[3223]=[13121213]
-
AATA A^TAAT 계산:
AAT=[3223][3223]=[13121213]A A^T = \begin{bmatrix} 3 & 2 \ 2 & 3 \end{bmatrix} \begin{bmatrix} 3 & 2 \ 2 & 3 \end{bmatrix} = \begin{bmatrix} 13 & 12 \ 12 & 13 \end{bmatrix}AAT=[3223][3223]=[13121213]
-
고유값 및 고유벡터 계산:
- 고유값 λ1=25\lambda_1 = 25λ1=25, λ2=1\lambda_2 = 1λ2=1 (고유값의 제곱근이 특이값이 됩니다).
- 고유벡터는 v1=[11]v_1 = \begin{bmatrix} 1 \ 1 \end{bmatrix}v1=[11], v2=[−11]v_2 = \begin{bmatrix} -1 \ 1 \end{bmatrix}v2=[−11]입니다.
-
특이값으로 대각행렬 Σ\SigmaΣ 만들기:
특이값의 제곱근을 구하여 Σ\SigmaΣ를 만듭니다.Σ=[5001]\Sigma = \begin{bmatrix} 5 & 0 \ 0 & 1 \end{bmatrix}Σ=[5001]
-
좌측 특이벡터 UUU 구하기:
좌측 특이벡터 UUU는 AATA A^TAAT의 고유벡터로부터 구해집니다:U=[12−121212]U = \begin{bmatrix} \frac{1}{\sqrt{2}} & -\frac{1}{\sqrt{2}} \ \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}U=[2121−2121]
-
우측 특이벡터 VVV 구하기:
우측 특이벡터 VVV는 ATAA^T AATA의 고유벡터로부터 구해집니다:V=[12−121212]V = \begin{bmatrix} \frac{1}{\sqrt{2}} & -\frac{1}{\sqrt{2}} \ \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}V=[2121−2121]
-
최종 분해:
이제 행렬 AAA를 다음과 같이 분해할 수 있습니다.A=UΣVT=[12−121212][5001][1212−1212]A = U \Sigma V^T = \begin{bmatrix} \frac{1}{\sqrt{2}} & -\frac{1}{\sqrt{2}} \ \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix} \begin{bmatrix} 5 & 0 \ 0 & 1 \end{bmatrix} \begin{bmatrix} \frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \ -\frac{1}{\sqrt{2}} & \frac{1}{\sqrt{2}} \end{bmatrix}A=UΣVT=[2121−2121][5001][21−212121]
결론
고윳값과 고유벡터는 행렬의 중요한 특성을 나타내며, 이를 활용해 대각화와 닮은 행렬 등을 이해할 수 있습니다. 더 나아가 SVD는 모든 행렬에 대해 적용 가능한 분해 방법으로, 데이터 분석, 차원 축소, 이미지 처리 등 인공지능과 데이터 과학 분야에서 널리 사용됩니다. 이 모든 개념들은 복잡한 행렬 연산을 단순화하고, 데이터를 효율적으로 처리하는 데 매우 중요한 역할을 합니다.
이번 시간에는 딥러닝에서 가장 많이 사용되는 선형대수 개념들을 정리해보았습니다. 오랜만에 수식이 많이 들어간 논문들을 읽으려니까 저도 좀 정리가 필요할거 같더라고요…🤗
도움이 되셨길 바라며 글을 마쳐보겠습니다!